Domain zylinderkoordinaten.de kaufen?
Wir ziehen mit dem Projekt
zylinderkoordinaten.de um.
Sind Sie am Kauf der Domain
zylinderkoordinaten.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain zylinderkoordinaten.de kaufen?
Wo kommt der Name Franka her?
Der Name Franka hat seine Wurzeln im deutschen Sprachraum und ist eine weibliche Form des Namens Franz. Er kann als Kurzform von Franziska oder auch als eigenständiger Vorname verwendet werden. Der Name Franka ist in Deutschland, Österreich und der Schweiz verbreitet und erfreut sich dort einer gewissen Beliebtheit. Er hat eine lange Tradition und wird oft mit Eigenschaften wie Stärke, Selbstbewusstsein und Unabhängigkeit in Verbindung gebracht. Insgesamt ist der Ursprung des Namens Franka nicht eindeutig geklärt, aber er wird oft als Variante des Namens Franz interpretiert. **
Wie konvertiert man kartesische Koordinaten in Polarkoordinaten? Was sind die Vorteile der Verwendung von Polarkoordinaten in der Mathematik?
Um kartesische Koordinaten in Polarkoordinaten umzuwandeln, verwendet man die Formeln r = √(x^2 + y^2) und θ = arctan(y/x). Polarkoordinaten sind vorteilhaft, da sie komplexe geometrische Probleme vereinfachen, insbesondere bei Kreisen, Spiralen und anderen Formen, die in Polarkoordinaten natürlicher beschrieben werden können. Zudem ermöglichen Polarkoordinaten eine einfachere Darstellung von periodischen Funktionen und vereinfachen die Berechnung von Winkeln und Entfernungen in bestimmten Situationen. **


Ähnliche Suchbegriffe für Franka
Top-Angebote
Produkte zum Begriff Franka:
-
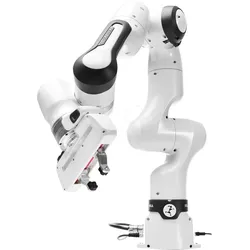
FRANKA RES 3 - Franka Research 3 (Arm only)Franka Research 3 - kraftsensitiver 7-Achsen-Roboterarm für Forschung und Automatisierung Der Franka Research 3 ist ein hochpräziser, kraftsensitiver Roboterarm mit 7 Freiheitsgraden, entwickelt für Forschung, KI-Anwendungen und industrielle Automatisierung. Dank integrierter Drehmoment-Sensorik in jedem Gelenk lässt sich der Arm sehr fein steuernd betreiben, ideal für empfindliche oder kollaborative Aufgaben. Die Kombination aus Beweglichkeit, Präzision und programmierbarer Schnittstelle macht ihn zur geeigneten Plattform für anspruchsvolle Automatisierungs- und Entwicklungsprojekte. 7-Achsen-Mechanik - bietet hohe Flexibilität und Bewegungsfreiheit für komplexe Handhabungs- und Manipulationsaufgaben. Kraft- und Drehmoment-Sensorik in jedem Gelenk - ermöglicht präzise Bewegungssteuerung, Kollisionsreaktion und sichere Handhabung selbst sensibler Objekte. Hohe Präzision - mit einer Positionswiederholgenauigkeit von ±0,1 mm für reproduzierbare und zuverlässige Ergebnisse. Stabile Nutzlast und Reichweite - mit einer Traglast von bis zu 3 kg und einer Reichweite von etwa 855 mm für vielseitige Aufgaben. Flexible Steuerung und Integration - unterstützt Low-Level Steuerung über Franka Control Interface (FCI) oder höhere Software-Ebenen, ideal für Forschung und individuelle Anwendungen. Modulares Ökosystem - mit optionalem Zubehör wie dem Franka Hand Greifer für vielfältige Greif- und Manipulationsaufgaben. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik, KI und Automatisierung Montage- und Handlingaufgaben in Labor- und Produktionsumgebungen Kollaborative Robotik mit sensibler Kraftregelung Prototyping von Sensor-, Greif- und Automatisierungslösungen Ausbildung und Lehre in der modernen Robotik Technische Daten: Freiheitsgrade: 7 Traglast: bis zu 3 kg Reichweite: ca. 855 mm Wiederholgenauigkeit: Steuerung: direkte Low-Level Steuerbarkeit und offene Softwarearchitektur Schnittstellen: Ethernet (TCP/IP), Feldbusse/Industrieprotokolle wie OPC UA und Modbus/TCP, Echtzeit-Steuerung via FCI mit 1 kHz Befehls- und Datenrate Arbeitsraumabdeckung: ca. 94,5 % Endeffektoren: unterstützt elektrische Parallelgreifer und weitere kompatible Werkzeuge Sicherheits- und Kollaborationsfunktionen: kraftsensitiv für sichere Mensch-Roboter-Interaktion Hinweis Weitere Informationen finden Sie unter https://franka.de/de/30800,00 €*Versand: 9,95 €Sichere Weiterleitung zum Anbieter
-
Maubach, Franka: Hans RosenbergHans Rosenberg , Ein Historikerleben und die ganze deutsche Geschichte , Führungsschienen > Steuerketten, Zahnriemen & Einbausätze , Erscheinungsjahr: 20241127, Produktform: Leinen, Titel der Reihe: Beiträge zur Geschichte des 20. Jahrhunderts##, Autoren: Maubach, Franka, Seitenzahl/Blattzahl: 464, Themenüberschrift: BIOGRAPHY & AUTOBIOGRAPHY / Historical, Keyword: Arbeiterbewegung; Deutschland; Exil; Forschung; Geschichte; Geschichtswissenschaft; Historiker; Köln; SPD; Sozialwissenschaft; USA; Weimarer Republik; Wissenschaft, Fachschema: Weimarer Republik~Faschismus / Nationalsozialismus~Nationalsozialismus~Nazifizierung~Nazismus~Geschichte / Theorie, Philosophie, Fachkategorie: Geschichte: Theorie und Methoden~Biografien und Sachliteratur, Zeitraum: 1918-1933 (Periode der Weimarer Republik)~1933-1945 (nationalsozialistische Zeit), Warengruppe: HC/Geschichte/Allgemeines/Lexika, Fachkategorie: Erzählerisches Thema: Vertreibung, Exil, Migration, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Wallstein Verlag GmbH, Verlag: Wallstein Verlag GmbH, Verlag: Wallstein-Verlag GmbH Verlag und Werbung, Produktverfügbarkeit: 02, Länge: 222, Breite: 140, Höhe: 35, Gewicht: 741, Produktform: Gebunden, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik,40,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
FRANKA RES 3 G - Franka Research 3 inkl. 2-Finger GripperFranka Research 3 mit Greifer - hochpräziser 7-Achsen-Roboterarm inklusive 2-Finger-Greifer für Forschung, Automatisierung und kollaborative Anwendungen Der Franka Research 3 mit Greifer vereint einen kraftsensitiven, feinfühligen Roboterarm mit einem vollintegrierten, nutzbaren Endeffektor, wodurch er als sofort einsatzfähige Lösung für Aufgaben in Forschung, Automatisierung oder kollaborativer Robotik dient. Der 7-Achsen-Arm bietet menschliche Beweglichkeit und hohe Präzision, während der Greifer vielseitige Manipulationen ermöglicht. Das System eignet sich für komplexe Manipulations-, Montage- und Greifaufgaben, die Präzision, Sicherheit und Flexibilität erfordern. 7-Achsen-Mechanik mit Gelenksensorik - gewährleistet hohe Bewegungsfreiheit und feinfühlige Steuerung für präzise Manipulationen und komplexe Bewegungsabläufe. Integrierter 2-Finger-Greifer - ermöglicht sofort einsatzfähige Greif- und Handhabungsaufgaben ohne zusätzliche Anpassung, ideal für Montage, Handling oder kollaborative Einsätze. Kraft- und Drehmomentregelung - in jedem Gelenk vorhanden, sorgt für sichere Kollisionsreaktion, sanfte Kraftsteuerung und sichere Mensch-Roboter-Interaktion. Hohe Wiederholgenauigkeit - für reproduzierbare, stabile Prozesse und präzise Positionierung auch bei feinen Greifaufgaben. Flexible Schnittstellen und Steuerung - mit Echtzeitsteuerung über Low-Level Interface sowie Integration in moderne Entwicklungsumgebungen und Automatisierungs-Netzwerke. Modulares System mit Greifer-Integration - ermöglicht einfache Erweiterung, schnelle Einsatzbereitstellung und Anpassung an verschiedene Anwendungen und Endeffektoren. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik, KI, Manipulation und Greiftechnik Montage- und Handlingaufgaben mit variablen Greifobjekten in Labor oder Industrie Kollaborative Robotik mit sensibler Kraftregelung und sicherer Mensch-Roboter-Interaktion Prototyping, Tests und Automatisierung mit flexibler Greifer- und Endeffektor-Nutzung Bildung und Lehre im Bereich Robotik und Automatisierungstechnik Technische Daten Freiheitsgrade: 7 Traglast: bis zu 3 kg Reichweite: ca. 855 mm Wiederholgenauigkeit: < ±0,1 mm Endeffektor: 2-Finger-Greifer integriert (Franka Hand) Schnittstellen: Echtzeitsteuerung über proprietäres Interface, Ethernet / Feldbus / Industrieprotokolle bei Bedarf Sicherheits- und Kollaborationsfunktionen: Kraft-/Drehmomentsensorik mit sicherer Kollisionsreaktion und Mensch-Roboter-Interaktion möglich Hinweis Weitere Informationen finden Sie unter https://franka.de/de/36700,00 €*Versand: 9,95 €Sichere Weiterleitung zum Anbieter


-
Wie kann man kartesische Koordinaten in Polarkoordinaten umrechnen, wenn der Winkel zwischen 0 und 360 Grad liegt?
Um kartesische Koordinaten (x, y) in Polarkoordinaten (r, θ) umzurechnen, berechnet man zunächst den Abstand r vom Ursprung zum Punkt (x, y) mit Hilfe des Satzes des Pythagoras: r = √(x^2 + y^2). Anschließend kann der Winkel θ mit Hilfe der Arkustangens-Funktion berechnet werden: θ = arctan(y / x). Wenn der Winkel zwischen 0 und 360 Grad liegen soll, muss man den Winkel θ entsprechend anpassen, indem man negative Werte von θ um 360 Grad erhöht. **
-
Wie berechnet man den Winkel zwischen zwei unterschiedlichen Koordinaten in der analytischen Geometrie?
Um den Winkel zwischen zwei unterschiedlichen Koordinaten in der analytischen Geometrie zu berechnen, kann man den Skalarprodukt der beiden Vektoren bilden und anschließend die Formel für den Winkel zwischen Vektoren verwenden. Der Winkel kann mit dem Arkustangens berechnet werden. **
-
Wie heißt das Lied in dem Film "Blow", in dem Franka Potente Johnny Depp erzählt, dass sie sterben wird?
Das Lied heißt "Crimson and Clover" und wird von Tommy James & The Shondells gesungen. Es spielt während der Szene, in der Franka Potente Johnny Depp erzählt, dass sie sterben wird. **
-
Wie kann man kartesische Koordinaten in Polarkoordinaten umrechnen?
Um kartesische Koordinaten (x, y) in Polarkoordinaten (r, θ) umzurechnen, kann man die folgenden Formeln verwenden: r = √(x^2 + y^2) - um den Abstand vom Ursprung zu berechnen θ = arctan(y/x) - um den Winkel θ zu berechnen, wobei man darauf achten muss, den richtigen Quadranten zu berücksichtigen Diese Formeln erlauben es, die kartesischen Koordinaten in Polarkoordinaten umzuwandeln. **
Wie rechnet man Polarkoordinaten in kartesische Koordinaten um?
Um Polarkoordinaten (r, θ) in kartesische Koordinaten (x, y) umzurechnen, verwendet man die folgenden Formeln: x = r * cos(θ) und y = r * sin(θ). Dabei ist r der Abstand zum Ursprung und θ der Winkel zur positiven x-Achse. Man setzt die Werte für r und θ in die Formeln ein und erhält die entsprechenden x- und y-Koordinaten. **
Was ist der Unterschied zwischen Polarkoordinaten und kartesischen Koordinaten und wie werden sie in der Mathematik verwendet?
In Polarkoordinaten wird ein Punkt durch seinen Abstand zum Ursprung und den Winkel zur positiven x-Achse beschrieben, während in kartesischen Koordinaten ein Punkt durch seine x- und y-Koordinaten definiert wird. Polarkoordinaten werden häufig verwendet, um komplexe geometrische Formen oder Bewegungen zu beschreiben, während kartesische Koordinaten oft für einfache Berechnungen und lineare Funktionen verwendet werden. In der Mathematik können beide Koordinatensysteme ineinander umgerechnet werden, um verschiedene Probleme zu lösen. **
Top-Angebote
Produkte zum Begriff Franka:
-
Bloomingville FrankaDer Beistelltisch Franka von Bloomingville ist ein stilvolles Möbelstück aus FSC-zertifiziertem Mangoholz. Das einzigartige Design des Tisches mit hellen und dunklen Nuancen des Mangoholzes schafft einen markanten Kontrast, der jedem Interieur Charakter verleiht. Seine skulpturale Form macht ihn ideal als praktisches wie auch dekoratives Element, egal wo er platziert wird.114,98 €*Versand: 5,99 €Sichere Weiterleitung zum Anbieter
-
FRANKA RES 3 - Franka Research 3 (Arm only)Franka Research 3 - kraftsensitiver 7-Achsen-Roboterarm für Forschung und Automatisierung Der Franka Research 3 ist ein hochpräziser, kraftsensitiver Roboterarm mit 7 Freiheitsgraden, entwickelt für Forschung, KI-Anwendungen und industrielle Automatisierung. Dank integrierter Drehmoment-Sensorik in jedem Gelenk lässt sich der Arm sehr fein steuernd betreiben, ideal für empfindliche oder kollaborative Aufgaben. Die Kombination aus Beweglichkeit, Präzision und programmierbarer Schnittstelle macht ihn zur geeigneten Plattform für anspruchsvolle Automatisierungs- und Entwicklungsprojekte. 7-Achsen-Mechanik - bietet hohe Flexibilität und Bewegungsfreiheit für komplexe Handhabungs- und Manipulationsaufgaben. Kraft- und Drehmoment-Sensorik in jedem Gelenk - ermöglicht präzise Bewegungssteuerung, Kollisionsreaktion und sichere Handhabung selbst sensibler Objekte. Hohe Präzision - mit einer Positionswiederholgenauigkeit von ±0,1 mm für reproduzierbare und zuverlässige Ergebnisse. Stabile Nutzlast und Reichweite - mit einer Traglast von bis zu 3 kg und einer Reichweite von etwa 855 mm für vielseitige Aufgaben. Flexible Steuerung und Integration - unterstützt Low-Level Steuerung über Franka Control Interface (FCI) oder höhere Software-Ebenen, ideal für Forschung und individuelle Anwendungen. Modulares Ökosystem - mit optionalem Zubehör wie dem Franka Hand Greifer für vielfältige Greif- und Manipulationsaufgaben. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik, KI und Automatisierung Montage- und Handlingaufgaben in Labor- und Produktionsumgebungen Kollaborative Robotik mit sensibler Kraftregelung Prototyping von Sensor-, Greif- und Automatisierungslösungen Ausbildung und Lehre in der modernen Robotik Technische Daten: Freiheitsgrade: 7 Traglast: bis zu 3 kg Reichweite: ca. 855 mm Wiederholgenauigkeit: Steuerung: direkte Low-Level Steuerbarkeit und offene Softwarearchitektur Schnittstellen: Ethernet (TCP/IP), Feldbusse/Industrieprotokolle wie OPC UA und Modbus/TCP, Echtzeit-Steuerung via FCI mit 1 kHz Befehls- und Datenrate Arbeitsraumabdeckung: ca. 94,5 % Endeffektoren: unterstützt elektrische Parallelgreifer und weitere kompatible Werkzeuge Sicherheits- und Kollaborationsfunktionen: kraftsensitiv für sichere Mensch-Roboter-Interaktion Hinweis Weitere Informationen finden Sie unter https://franka.de/de/30800,00 €*Versand: 9,95 €Sichere Weiterleitung zum Anbieter
-
Maubach, Franka: Hans RosenbergHans Rosenberg , Ein Historikerleben und die ganze deutsche Geschichte , Führungsschienen > Steuerketten, Zahnriemen & Einbausätze , Erscheinungsjahr: 20241127, Produktform: Leinen, Titel der Reihe: Beiträge zur Geschichte des 20. Jahrhunderts##, Autoren: Maubach, Franka, Seitenzahl/Blattzahl: 464, Themenüberschrift: BIOGRAPHY & AUTOBIOGRAPHY / Historical, Keyword: Arbeiterbewegung; Deutschland; Exil; Forschung; Geschichte; Geschichtswissenschaft; Historiker; Köln; SPD; Sozialwissenschaft; USA; Weimarer Republik; Wissenschaft, Fachschema: Weimarer Republik~Faschismus / Nationalsozialismus~Nationalsozialismus~Nazifizierung~Nazismus~Geschichte / Theorie, Philosophie, Fachkategorie: Geschichte: Theorie und Methoden~Biografien und Sachliteratur, Zeitraum: 1918-1933 (Periode der Weimarer Republik)~1933-1945 (nationalsozialistische Zeit), Warengruppe: HC/Geschichte/Allgemeines/Lexika, Fachkategorie: Erzählerisches Thema: Vertreibung, Exil, Migration, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Wallstein Verlag GmbH, Verlag: Wallstein Verlag GmbH, Verlag: Wallstein-Verlag GmbH Verlag und Werbung, Produktverfügbarkeit: 02, Länge: 222, Breite: 140, Höhe: 35, Gewicht: 741, Produktform: Gebunden, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik,40,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wo kommt der Name Franka her?
Der Name Franka hat seine Wurzeln im deutschen Sprachraum und ist eine weibliche Form des Namens Franz. Er kann als Kurzform von Franziska oder auch als eigenständiger Vorname verwendet werden. Der Name Franka ist in Deutschland, Österreich und der Schweiz verbreitet und erfreut sich dort einer gewissen Beliebtheit. Er hat eine lange Tradition und wird oft mit Eigenschaften wie Stärke, Selbstbewusstsein und Unabhängigkeit in Verbindung gebracht. Insgesamt ist der Ursprung des Namens Franka nicht eindeutig geklärt, aber er wird oft als Variante des Namens Franz interpretiert. **
-
Wie konvertiert man kartesische Koordinaten in Polarkoordinaten? Was sind die Vorteile der Verwendung von Polarkoordinaten in der Mathematik?
Um kartesische Koordinaten in Polarkoordinaten umzuwandeln, verwendet man die Formeln r = √(x^2 + y^2) und θ = arctan(y/x). Polarkoordinaten sind vorteilhaft, da sie komplexe geometrische Probleme vereinfachen, insbesondere bei Kreisen, Spiralen und anderen Formen, die in Polarkoordinaten natürlicher beschrieben werden können. Zudem ermöglichen Polarkoordinaten eine einfachere Darstellung von periodischen Funktionen und vereinfachen die Berechnung von Winkeln und Entfernungen in bestimmten Situationen. **
-
Wie kann man kartesische Koordinaten in Polarkoordinaten umrechnen, wenn der Winkel zwischen 0 und 360 Grad liegt?
Um kartesische Koordinaten (x, y) in Polarkoordinaten (r, θ) umzurechnen, berechnet man zunächst den Abstand r vom Ursprung zum Punkt (x, y) mit Hilfe des Satzes des Pythagoras: r = √(x^2 + y^2). Anschließend kann der Winkel θ mit Hilfe der Arkustangens-Funktion berechnet werden: θ = arctan(y / x). Wenn der Winkel zwischen 0 und 360 Grad liegen soll, muss man den Winkel θ entsprechend anpassen, indem man negative Werte von θ um 360 Grad erhöht. **
-
Wie berechnet man den Winkel zwischen zwei unterschiedlichen Koordinaten in der analytischen Geometrie?
Um den Winkel zwischen zwei unterschiedlichen Koordinaten in der analytischen Geometrie zu berechnen, kann man den Skalarprodukt der beiden Vektoren bilden und anschließend die Formel für den Winkel zwischen Vektoren verwenden. Der Winkel kann mit dem Arkustangens berechnet werden. **
Ähnliche Suchbegriffe für Franka
-
FRANKA RES 3 G - Franka Research 3 inkl. 2-Finger GripperFranka Research 3 mit Greifer - hochpräziser 7-Achsen-Roboterarm inklusive 2-Finger-Greifer für Forschung, Automatisierung und kollaborative Anwendungen Der Franka Research 3 mit Greifer vereint einen kraftsensitiven, feinfühligen Roboterarm mit einem vollintegrierten, nutzbaren Endeffektor, wodurch er als sofort einsatzfähige Lösung für Aufgaben in Forschung, Automatisierung oder kollaborativer Robotik dient. Der 7-Achsen-Arm bietet menschliche Beweglichkeit und hohe Präzision, während der Greifer vielseitige Manipulationen ermöglicht. Das System eignet sich für komplexe Manipulations-, Montage- und Greifaufgaben, die Präzision, Sicherheit und Flexibilität erfordern. 7-Achsen-Mechanik mit Gelenksensorik - gewährleistet hohe Bewegungsfreiheit und feinfühlige Steuerung für präzise Manipulationen und komplexe Bewegungsabläufe. Integrierter 2-Finger-Greifer - ermöglicht sofort einsatzfähige Greif- und Handhabungsaufgaben ohne zusätzliche Anpassung, ideal für Montage, Handling oder kollaborative Einsätze. Kraft- und Drehmomentregelung - in jedem Gelenk vorhanden, sorgt für sichere Kollisionsreaktion, sanfte Kraftsteuerung und sichere Mensch-Roboter-Interaktion. Hohe Wiederholgenauigkeit - für reproduzierbare, stabile Prozesse und präzise Positionierung auch bei feinen Greifaufgaben. Flexible Schnittstellen und Steuerung - mit Echtzeitsteuerung über Low-Level Interface sowie Integration in moderne Entwicklungsumgebungen und Automatisierungs-Netzwerke. Modulares System mit Greifer-Integration - ermöglicht einfache Erweiterung, schnelle Einsatzbereitstellung und Anpassung an verschiedene Anwendungen und Endeffektoren. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik, KI, Manipulation und Greiftechnik Montage- und Handlingaufgaben mit variablen Greifobjekten in Labor oder Industrie Kollaborative Robotik mit sensibler Kraftregelung und sicherer Mensch-Roboter-Interaktion Prototyping, Tests und Automatisierung mit flexibler Greifer- und Endeffektor-Nutzung Bildung und Lehre im Bereich Robotik und Automatisierungstechnik Technische Daten Freiheitsgrade: 7 Traglast: bis zu 3 kg Reichweite: ca. 855 mm Wiederholgenauigkeit: < ±0,1 mm Endeffektor: 2-Finger-Greifer integriert (Franka Hand) Schnittstellen: Echtzeitsteuerung über proprietäres Interface, Ethernet / Feldbus / Industrieprotokolle bei Bedarf Sicherheits- und Kollaborationsfunktionen: Kraft-/Drehmomentsensorik mit sicherer Kollisionsreaktion und Mensch-Roboter-Interaktion möglich Hinweis Weitere Informationen finden Sie unter https://franka.de/de/36700,00 €*Versand: 9,95 €Sichere Weiterleitung zum Anbieter
-
Woll Butt Primo FrankaWoll Butt Primo Franka. Sie sind noch auf der Suche nach Ihrem persönlichen Lieblingsgarn für den Sommer? Dann haben Sie es jetzt gefunden! Woll Butt Primo Franka steht für einen natürlichen Look und ein angenehm leichtes Tragegefühl. Die hochwertige Mischung aus Baumwolle und Leinen vereint die besten Eigenschaften beider Naturfasern: Baumwolle sorgt für Weichheit und Hautfreundlichkeit, während Leinen dem Garn eine dezente Struktur und einen leicht kühlenden Effekt verleiht. So entstehen luftige, atmungsaktive Projekte mit einer schönen, natürlichen Optik in Ihren liebsten (sommerlichen) Unifarben!Material: 81 % Baumwolle, 19 % LeinenLauflänge: 50 Gramm = ca. 125 MeterLieferbar: je Farbe im 50-Gramm-KnäuelVerbrauch:Gr. 38 ca. 600 gMaschenprobe:10 x 10 cm = 22,5 Maschen, 30 Reihen3,50 €*Versand: 4,99 €Sichere Weiterleitung zum Anbieter
-
Wie heißt das Lied in dem Film "Blow", in dem Franka Potente Johnny Depp erzählt, dass sie sterben wird?
Das Lied heißt "Crimson and Clover" und wird von Tommy James & The Shondells gesungen. Es spielt während der Szene, in der Franka Potente Johnny Depp erzählt, dass sie sterben wird. **
-
Wie kann man kartesische Koordinaten in Polarkoordinaten umrechnen?
Um kartesische Koordinaten (x, y) in Polarkoordinaten (r, θ) umzurechnen, kann man die folgenden Formeln verwenden: r = √(x^2 + y^2) - um den Abstand vom Ursprung zu berechnen θ = arctan(y/x) - um den Winkel θ zu berechnen, wobei man darauf achten muss, den richtigen Quadranten zu berücksichtigen Diese Formeln erlauben es, die kartesischen Koordinaten in Polarkoordinaten umzuwandeln. **
-
Wie rechnet man Polarkoordinaten in kartesische Koordinaten um?
Um Polarkoordinaten (r, θ) in kartesische Koordinaten (x, y) umzurechnen, verwendet man die folgenden Formeln: x = r * cos(θ) und y = r * sin(θ). Dabei ist r der Abstand zum Ursprung und θ der Winkel zur positiven x-Achse. Man setzt die Werte für r und θ in die Formeln ein und erhält die entsprechenden x- und y-Koordinaten. **
-
Was ist der Unterschied zwischen Polarkoordinaten und kartesischen Koordinaten und wie werden sie in der Mathematik verwendet?
In Polarkoordinaten wird ein Punkt durch seinen Abstand zum Ursprung und den Winkel zur positiven x-Achse beschrieben, während in kartesischen Koordinaten ein Punkt durch seine x- und y-Koordinaten definiert wird. Polarkoordinaten werden häufig verwendet, um komplexe geometrische Formen oder Bewegungen zu beschreiben, während kartesische Koordinaten oft für einfache Berechnungen und lineare Funktionen verwendet werden. In der Mathematik können beide Koordinatensysteme ineinander umgerechnet werden, um verschiedene Probleme zu lösen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.